使用 Realtime SFU 将嵌入式硬件连接到浏览器监听端。Pocket Radio 展示了固件如何通过 WebRTC 连接、发布音频和遥测,并接收来自浏览器的已授权控制命令。
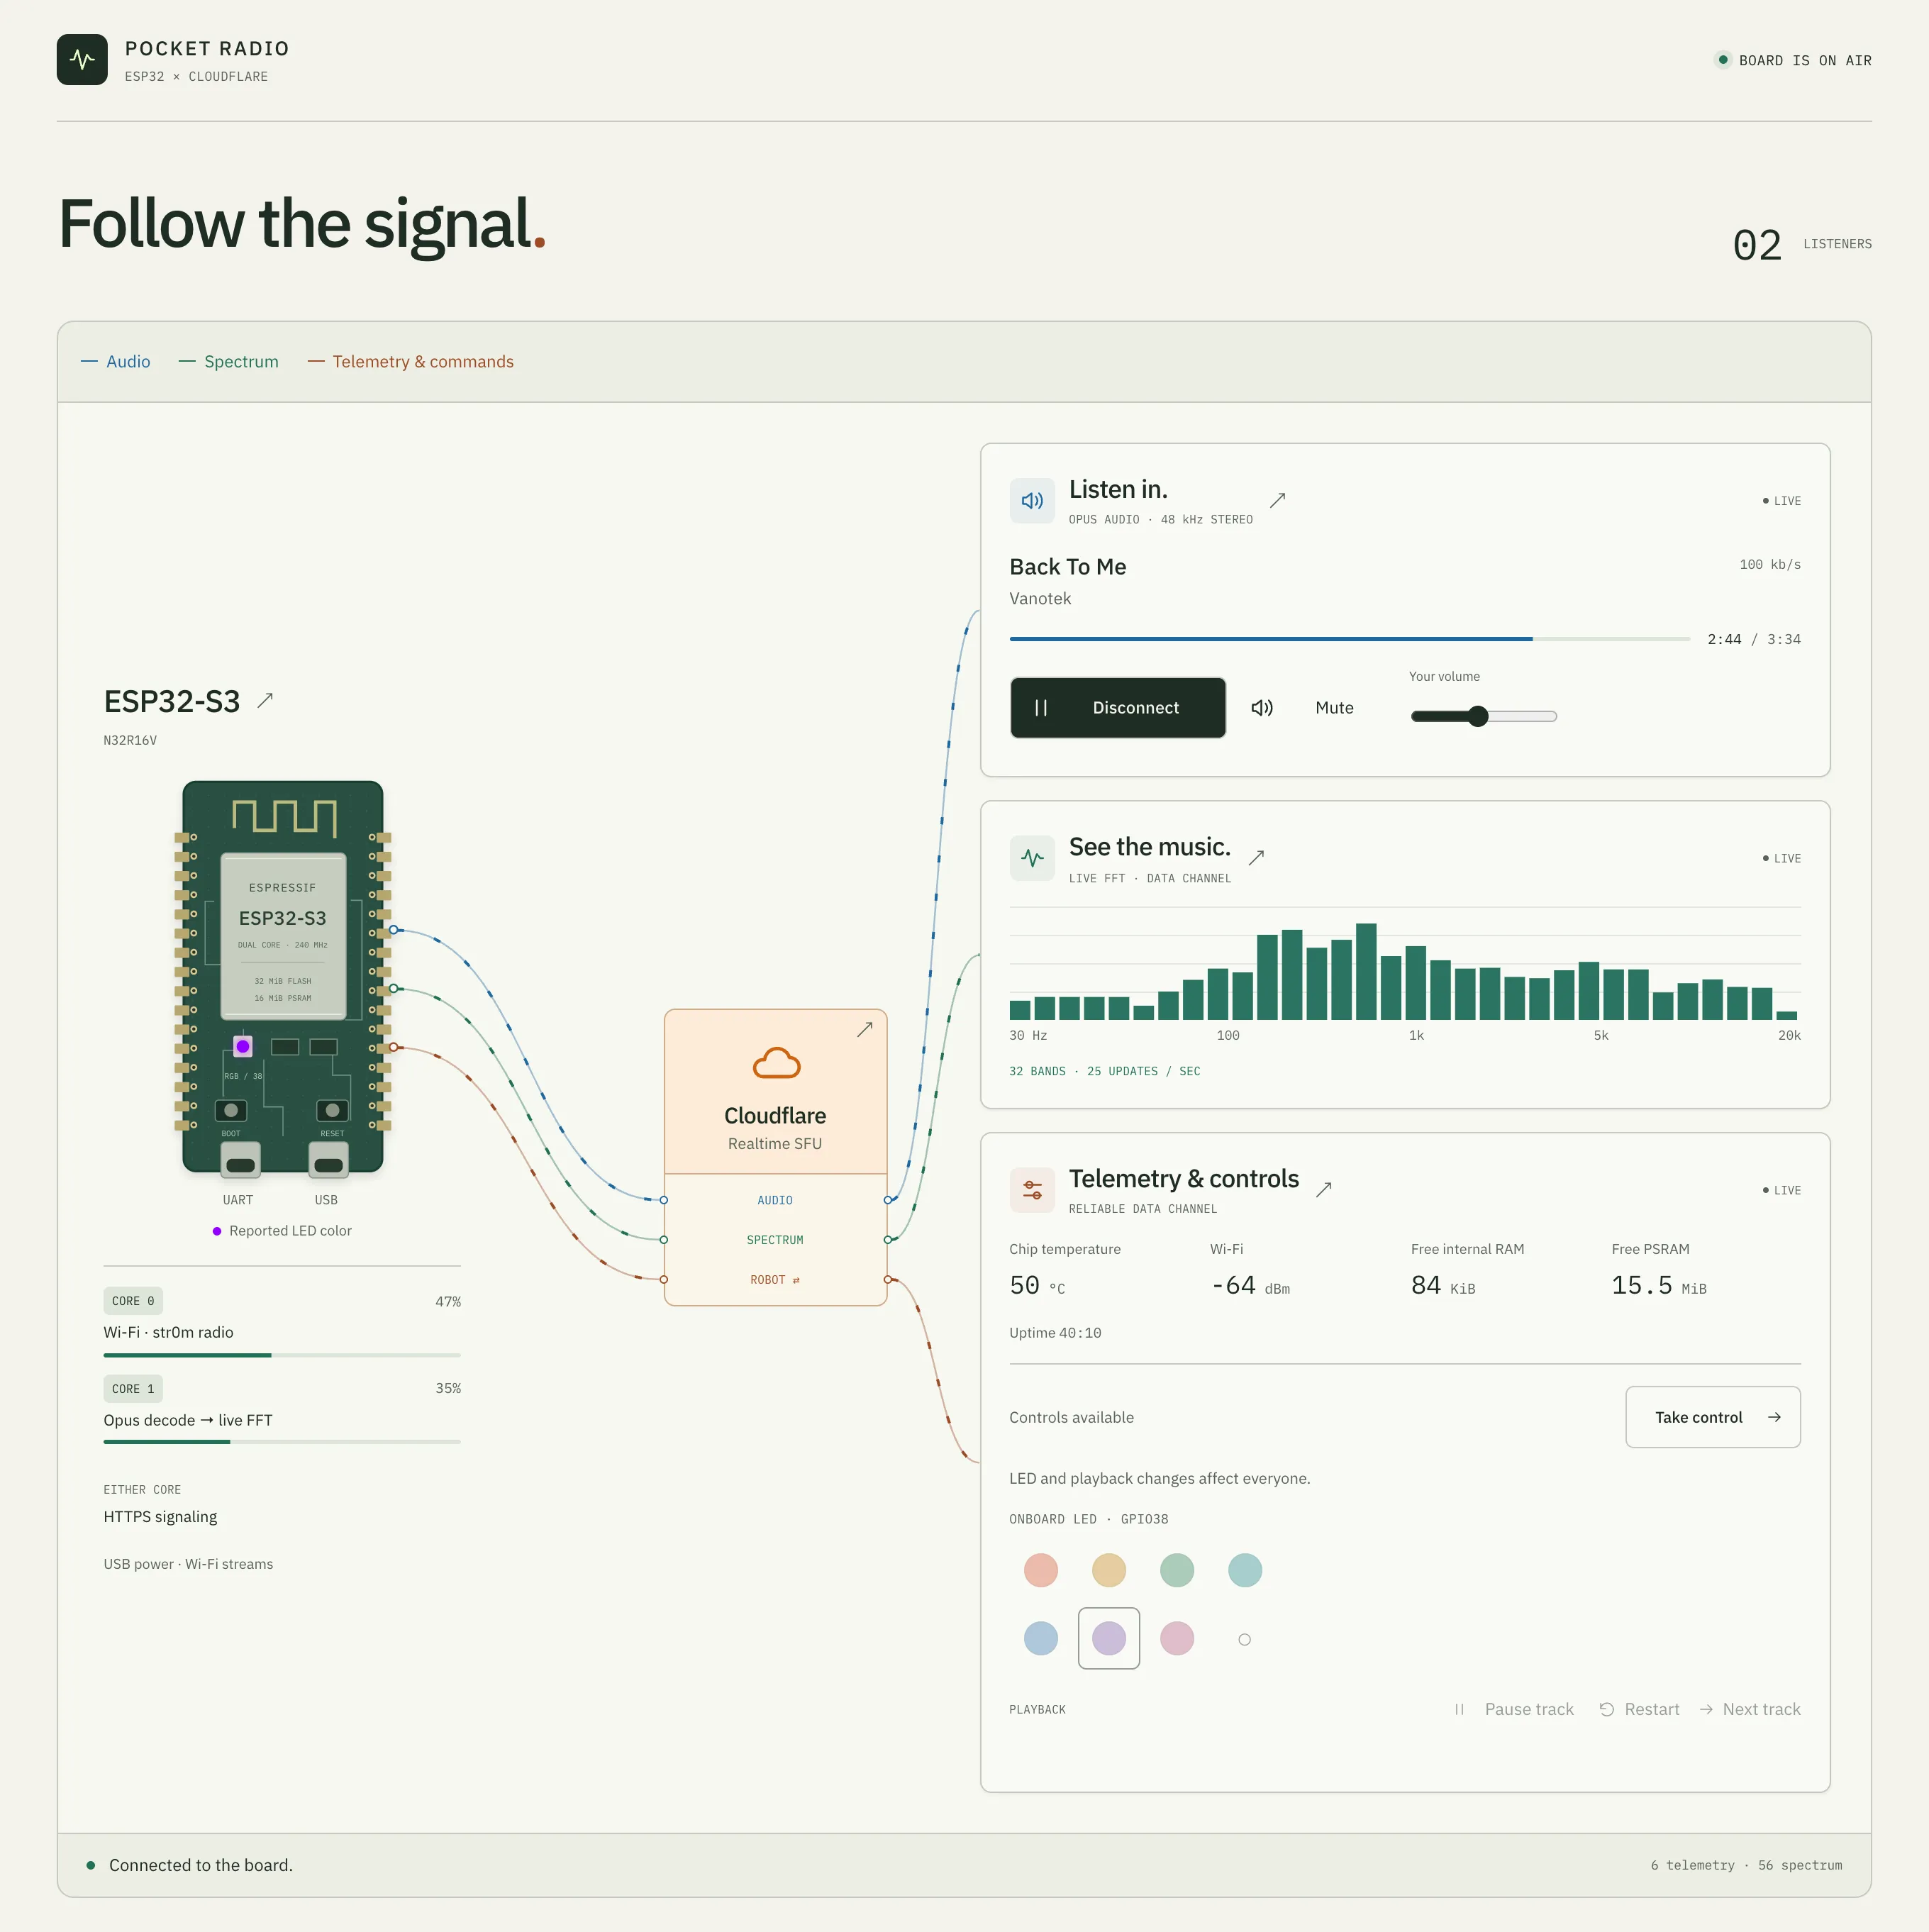
Pocket Radio 运行在 ESP32-S3 上。它从 flash 读取播放列表,发布 Opus 音频,并向浏览器发送频谱数据和设备状态。一名监听者可以控制播放和开发板上的 LED。
该示例为实验性内容,面向文档中的开发板和工具链。它未实现麦克风采集、设备扬声器输出、摄像头或完整的机器人栈。
打开示例
阅读固件演练
固件和每个浏览器各自维护独立的 WebRTC peer。Worker 持有 SFU 凭据并处理信令。Durable Object 跟踪设备、监听者、控制权租约和清理。
机器人和频谱
仅限控制器
offer、answer、ID、存活状态
会话、轨道、通道
加入、SDP、控制租约
该示例使用这些路径:
| 路径 | 用途 |
|---|---|
| 设备音频轨道到浏览器监听者 | 发布预编码 Opus 音频供播放 |
可靠、有序的 robot DataChannel |
发送遥测、元数据、命令和命令确认 |
无序且零次重传的 spectrum DataChannel |
发送可替换的频谱样本 |
robot 上的控制者回复 |
使用 canReply 将已授权的浏览器命令返回给设备 |
| 设备与浏览器到后端的信令 | 认证、分配 SFU 资源、交换 Session Description Protocol (SDP) 的 offer 和 answer,并管理应用状态 |
SFU App Secret 保留在 Worker 上。固件会收到设备凭据、Wi-Fi 配置和信令源。本示例使用 Worker 作为后端。其他应用服务器也可以使用相同的 SFU 接口。
固件/SFU 演练 ↗说明了协议顺序,并标出每一步对应的代码:
- 创建并配置固件的 WebRTC peer。
- 通过应用后端交换会话描述。
- 发布音频轨道并建立协商后的 DataChannels。
- 连接浏览器监听者,并确认 DataChannel 就绪。
- 授予控制者回复权限并处理设备命令。
- 保留资源标识符以便拆除和重试。
为 WebRTC peer 及其 SDP 状态保留单一所有者。按你的设备改造硬件 I/O 和媒体时序。你可以用另一种应用协议(例如 Constrained Application Protocol (CoAP))替换设备到后端的 HTTPS 信令。后端仍必须通过 HTTPS 调用 SFU。
该示例面向 ESP32-S3-DevKitC-1 N32R16V,配备 32 MiB flash、16 MiB PSRAM 以及文档中的 LED 引脚。构建需要 Linux x86_64 工具链、Node.js 24、Python、Rust 和 ESP-IDF。开发板需要出站 IPv4 UDP 和 HTTPS。精确的工具版本和硬件要求见完整前提条件 ↗。
-
准备检出。 运行:
git clone https://github.com/cloudflare/realtime-examples.git cd realtime-examples/esp32-radio make setup cp .credential.env.example .credential.env -
配置并部署后端。 创建一个 SFU 应用。按示例的设置流程 ↗预置凭据、配置主机名和账户,并部署 Worker。请将
.credential.env保密。 -
准备设备。 遵循 Back up and flash ↗。仅使用你有权分发的音频。替换软件前先备份开发板。烧录会重置设备。
-
收听并控制。 打开 Worker URL,用已配置的观众密码登录,然后选择 Start listening。再打开另一个监听标签页。两个标签页都应收到音频、频谱和遥测。
在一个标签页中选择 Take control,然后更改 LED 或暂停播放。另一个标签页继续收听。在把控制权转给另一名监听者之前,选择 Release control。
开发板重启或终端连接失败后,浏览器需手动重新加入。开发板在线时,再次选择 Start listening。该示例使用共享观众密码做应用认证。若部署面向不同用户,按用户身份和滥用控制仍属于集成工作。
该示例允许每块开发板 8 名监听者和 1 名控制者。8 名监听者上限由应用设置,并不定义 SFU 订阅者上限。
要停止时,先释放控制权并断开监听者,再关闭开发板电源。在所需清理完成前,保持后端可用。示例的运维指南 ↗说明了在移除 Worker 或 SFU 应用之前的发布端替换、状态过期和资源清理。
对于共享摄像头或显微镜监视器,保留观察者与控制者模型,然后添加摄像头采集、受支持的视频编码和浏览器视频播放。使用能够提供该视频的硬件或网关。
对于传感器仪表板,用你的测量值替换频谱样本。添加传感器采集、单位、时间戳,以及对过期读数的处理。
用这些替换把观察者/操作者模型应用到机器人网关:
| Radio 组件 | 机器人适配 |
|---|---|
| 播放列表音频源 | 摄像头、麦克风或其他受支持的媒体源 |
| 设备遥测和频谱样本 | 传感器状态、诊断信息和可替换测量值 |
| 播放和 LED 命令 | 发往机器人本地控制接口的已校验命令 |
| 监听者成员和控制权租约 | 所选机器人的观察者和操作者角色 |
| 固件平台层 | 机器人的硬件或 Robot Operating System (ROS) 集成 |
分别实现摄像头采集、ROS 集成和执行器行为。在该集成中包含命令过期、过期命令拒绝,以及本地看门狗或停止行为。紧急停止和执行器限制应放在设备或其本地控制器上。
若需带原生视频发布端的相关实现,云游戏示例为可靠输入和瞬时输入使用了独立通道。
查看架构指南 ↗以了解认证、控制权归属和重连行为。
若要做更小的仅浏览器练习,请运行 DataChannel 示例。